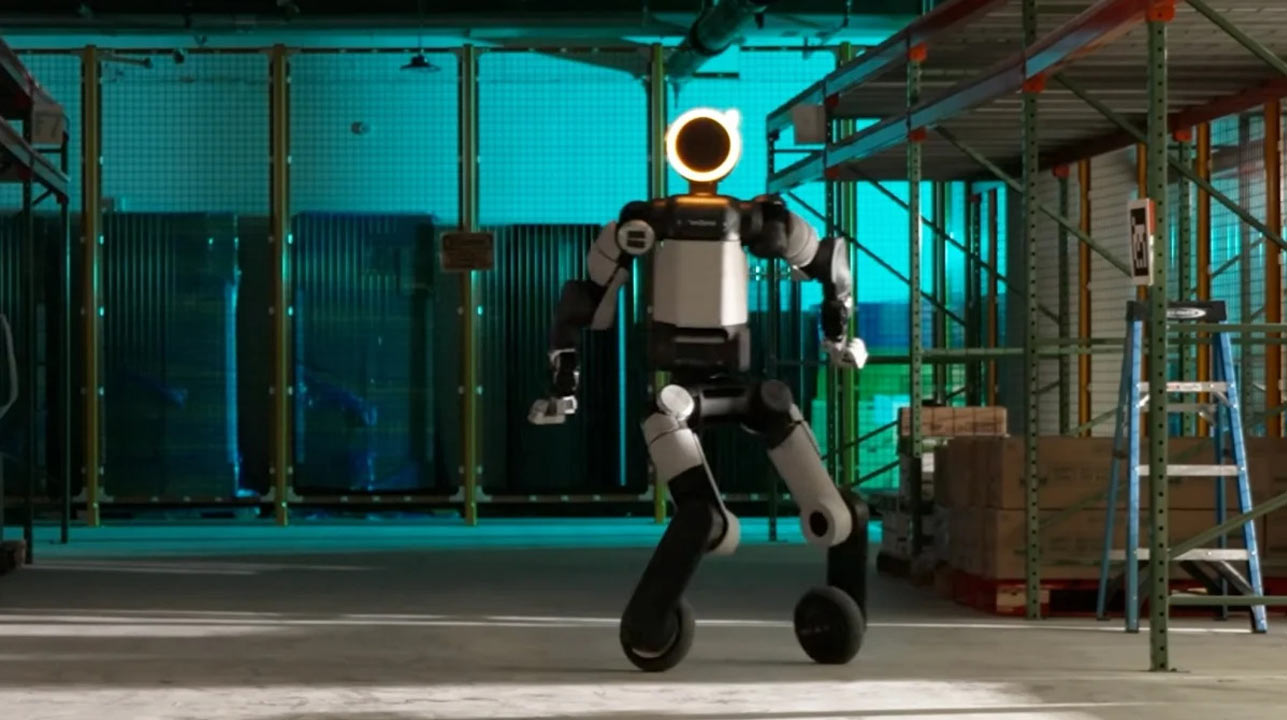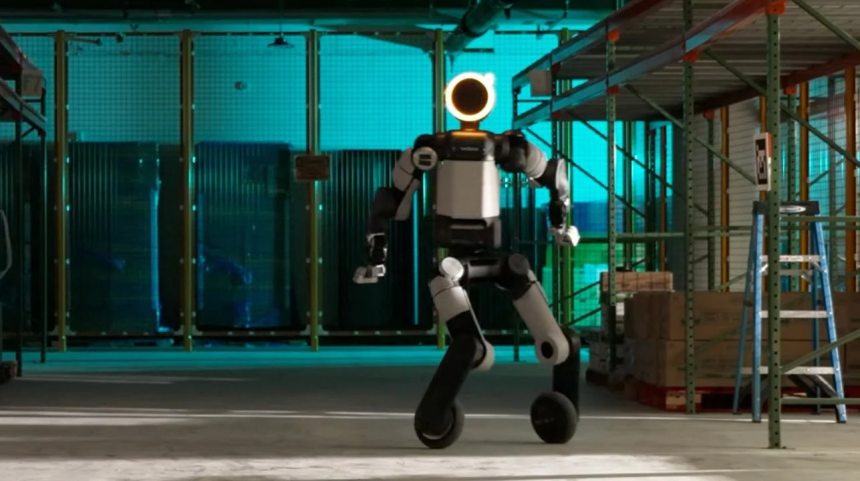
同社の全電動人型ロボット「Atlas」の足に車輪を装着し、ラボ内で高速ドリフトや横方向への瞬間移動(サイドダッシュ)、その場での360°旋回ジャンプといった高難度のスタントを披露するという、珍しい光景が収められている。
Boston Dynamicsが「車輪版Atlas」の舞台裏を公開
Boston Dynamicsが「車輪型人型ロボット」路線に転換するのかという周囲の疑問に対し、Atlasチームの制御エンジニアであるAndy Wu氏は動画内でその答えを明かした。Atlasに車輪を装着した目的は、移動形態を変えることではなく、伝統的なモーター制御(Classical Motor Controls)と全身強化学習(Whole-Body RL)を組み合わせた際、実機のアクチュエータが性能の限界付近でどのような反応を示し、どれほどの信頼性があるかを検証するための「極限テストプラットフォーム(Testbed)」として活用することにある。
「ドリフト」と「サイドダッシュ」を解禁、AIが自ら車輪の活用法を学習
二足歩行から滑走ドリフトへ
車輪を装着したことで、エンジニアはビデオゲームを操作するようにAtlasを高速滑走させたり、ドリフトさせたりすることが可能になった。Andy Wu氏は、このプロセスがあまりに楽しく、プロジェクト期間中は自宅のゲーミングPCに全く触れなかったほどだと冗談交じりに語っている。
強化学習が自発的に車輪の特性を把握
最も顕著な動作の変化は「サイドダッシュ」(ジャンプを組み合わせた左右への素早い横移動)に現れた。従来の二足歩行(足部)の構成では、この動作を行うには足裏を地面に無理やり摩擦させて滑らせるしかなかった。しかし、車輪を装着してトレーニングプロセスを投入したところ、強化学習モデルは人間によるプログラムなしに、横方向へのジャンプ回避の過程で車輪をスムーズに回転させて力を逃がす方法を自ら見つけ出した。
360°旋回ジャンプを「一発成功」
動画の冒頭でAtlasがローラーシューズを履いて披露する視覚的インパクトの強い「その場での360°旋回ジャンプ」だが、実はチームが最もリスクが低いと評価した動作の一つだという。
この動作は、チームのモーションキャプチャ・データベースにある「人間がその場で360°旋回ジャンプする」運動軌跡に基づいている。エンジニアがその軌跡をAtlasの軌道目標訓練プロセスに直接投入したところ、足元が不安定な車輪に変更されていたにもかかわらず、システムは最初の実機テストで完璧に成功させた。
アクチュエータを物理的限界へ:伝統的制御と全身強化学習の融合
Andy Wu氏は、制御エンジニアの核心的な任務は、いかなる状況下でもモーターとアクチュエータが予測可能かつ信頼できる動作を保証することだと指摘する。現実世界はラボでは予測できない突発的な状況に満ちており、車輪による高速滑走と動的な重心変化は、通常の二足歩行では到達し得ない極端な負荷シナリオを作り出す。これにより、制御パラメータ(Control tunings)が十分に堅牢であるかをテストできるのだ。
Sim-to-Real(シミュレーションから現実へ)の高精度な転移
エンジニアがシミュレーション環境で車輪型Atlasを操作し、各種の低レイヤーパラメータを微調整したところ、その制御戦略は「ほぼ完璧に実機ハードウェアへ直接転移して動作」することが判明した。また、パラメータの微調整がハードウェアの動態に与える細かな影響もリアルタイムに反映されたという。
次のステップ:アクチュエータ故障時の自発的応急行動をAIに訓練
「低レイヤーのアクチュエータ制御」と「全身強化学習スタック(Full-body RL stack)」を深く統合した今回の経験を経て、Andy Wu氏はすでに次段階のプロジェクトを開始していることを明かした。それは、ロボットが「アクチュエータの一時的な故障」に見舞われた際、強化学習ポリシーがいかにして「創発的/自発的な応急行動(Emergent behaviors)」を生成し、ハードウェアが損傷した状態でもバランスを維持して任務を継続できるかという研究だ。
なぜ二足歩行ロボットに「インラインスケート」を履かせるのか?
「意図的な不安定さ」で最強の全身制御を鍛える
この動画が公開された後、多くのネットユーザーは「Boston Dynamicsは二足歩行の消費電力が大きすぎることに気づき、車輪型に転向しようとしているのではないか?」と反応したという。しかし、Andy Wu氏の解説を詳しく聞けば、これが極めて高度な「制御システムの限界ストレステスト」であることが理解できる。
人間が普通の靴で歩くのと、インラインスケートを履いて左右に急停止やジャンプをする際の違いを想像してほしい。足元のグリップ摩擦面積が回転する車輪に縮小されると、全身の重心や関節トルクにミリ秒単位の計算誤差が生じただけで、ロボットは即座に転倒してしまう。Boston Dynamicsが安定した平らな足裏を取り除き、あえて車輪に履き替えたのは、ロボットから「地面の静止摩擦による安心感」を奪うためだ。これにより、高速ドリフトや着地の瞬間に最高レベルの動的バランスとトルク制御能力を発揮するよう、全身強化学習メカニズムと低レイヤーのモーターコントローラーを追い込んでいるのである。
「伝統的制御 + 全身強化学習」の黄金の組み合わせ
かつてロボット工学界は二つの極端な手法に分かれがちだった。伝統的な数理モデルに基づく制御(MPC)は精密だが複雑な環境への対応が難しく、一方でエンドツーエンドの強化学習のみに頼ると、実機のモーターに振動が発生したりハードウェアの限界を超えたりすることが多かった。
電動版Atlasで示された核心技術は、両者を完璧に縫い合わせた点にある。上位レイヤーでは強化学習を用いて人間のモーションキャプチャ軌跡(360°ジャンプなど)を学習したり、車輪による横滑りのテクニックを自ら模索させたりする。一方で下位レイヤーでは、Andy Wu氏のような制御エンジニアが、高出力アクチュエータの一つひとつに対して物理的限界を見極めた精密な調整(Classical Motor Controls)を行う。この「上位のAI脳が臨機応変に対応し、下位のモーター制御が極めて信頼できる」というアーキテクチャこそが、シミュレーション環境から実機へスムーズに転移(Sim-to-Real)させ、初回テストで成功を収めた鍵である。
「スケートでドリフト」から「片足が壊れても稼働」へ
工場実戦で最も求められる耐故障性
動画の後半で言及された技術予告は、将来的に人型ロボットが現代自動車(Hyundai)などの工場ラインに導入される上で決定的な意味を持つ。それが「アクチュエータ故障時の強化学習による自発的応急対応(Policy response to failed actuators)」だ。
実際の工場における24時間の高強度な搬送作業では、ロボットの関節モーターの過熱による出力制限やギアの摩耗、さらには単一のアクチュエータの突然の故障は避けられない。従来のロボットは、どこか一つの関節が故障すれば即座に緊急停止し、転倒して破損することさえあった。
しかし、今回の車輪による極限テストで検証された「低レイヤーのアクチュエータ状態 + 全身RLによるリアルタイム補償」のアーキテクチャがあれば、将来Atlasの手足のモーターが一つ故障しても、全身強化学習モデルが瞬時に残りの正常な関節の出力を再分配できるようになる(人間が足首を捻挫した際に、自動的にびっこを引いてバランスを保つのと同じである)。これこそが、産業級の実体AI(Physical AI)が真に高い信頼性を持って商用化されるための、最後のパズルのピースだとしている。
Boston Dynamics Atlas「標準二足モード」と「車輪装着極限テストモード」比較一覧表
| 比較項目 | 標準二足モード(足部 Feet 構成) | 車輪装着モード(Atlas on a Roll テスト構成) | 技術的変化とエンジニアリング上の意義 |
|---|---|---|---|
| 主な設計目的 | 工場での搬送、不整地歩行、日常作業などの標準的な動作の実行 | 極限テストプラットフォーム(Testbed):モーターとアクチュエータを物理的性能の限界まで追い込む | 現実環境で予測困難な極端な動的負荷をテストし、低レイヤー制御の堅牢性を検証 |
| 移動および横方向回避(サイドダッシュ)の性能 | 二足の交互歩行のみ。素早い横移動は足裏を地面に摩擦させて滑らせる必要がある | 高速ドリフト走行およびジャンプを組み合わせた左右への滑走移動に対応 | 強化学習パイプライン(RL training pipeline)が、介入なしに車輪の回転を利用した横方向回避を自律的に学習 |
| 高動的スタント(360°旋回ジャンプ) | 平らな足裏による高い摩擦力を利用した踏み切りと安定した着地 | 回転する車輪の上で高エネルギーな360°旋回ジャンプを完遂 | 人間のモーションキャプチャ(Mocap)データと軌道訓練パイプラインを組み合わせ、実機で初回試行での成功を実現 |
| 制御アーキテクチャと Sim-to-Real の性能 | 通常の全身制御と歩容計画 | 伝統的なモーター制御(Classical Motor Controls)と全身強化学習(Whole-Body RL)を深く統合 | シミュレーションでの操作と調整がほぼ完璧に実機へ転移。次段階の「アクチュエータ故障時の自発的対応」研究を促進 |