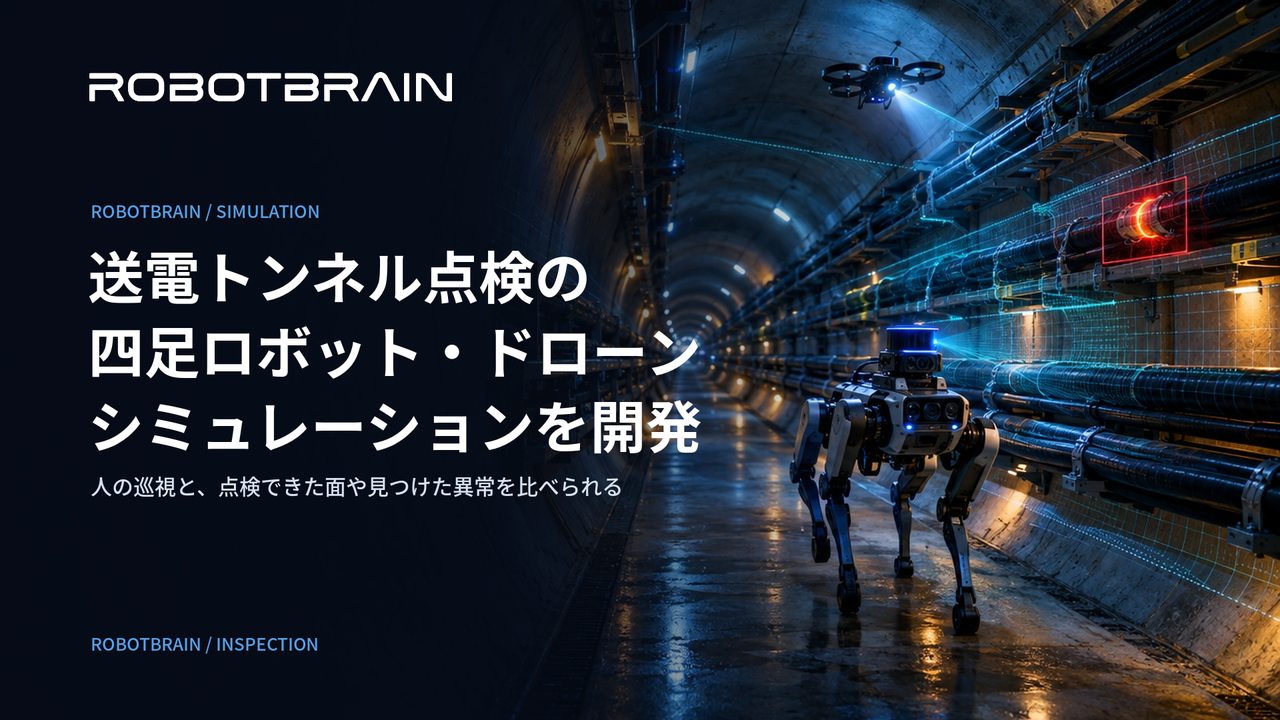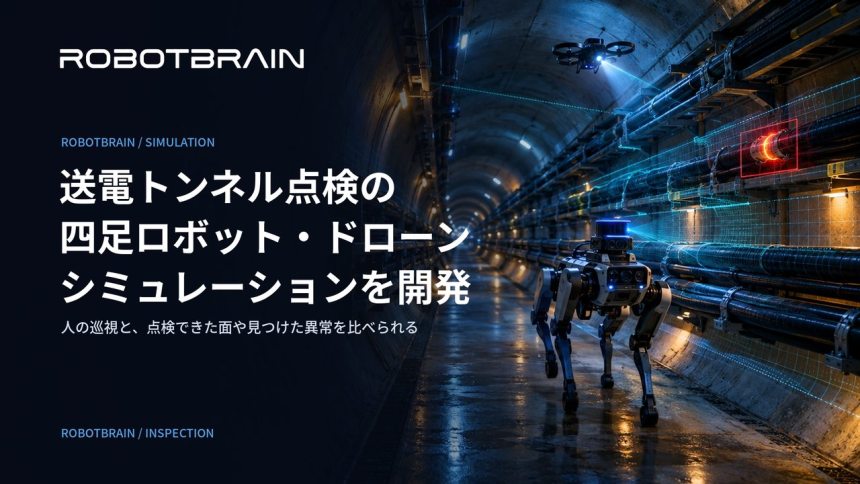
ロボットの現場実装基盤「RobotBrain(ロボットブレイン)」の活用例として開発したもので、老朽化と地盤沈下が進むトンネルを想定し、四足ロボットが床と下段を、ドローンが上段と天井を点検する。トンネルの寸法、異常の場所、機体の性能を仮定して計算したところ、両者が分担することで、人の目視による巡視では届きにくい上段や天井まで点検できる結果になったという。
開発の背景
送電トンネルには、狭く人が入りにくい空間や、人が目で見て回るには効率のよくない低い場所・高い場所がある。こうした場所では、人の五感だけに頼らず、サーモカメラや音波などのセンサーでデジタルに確かめるという考え方もある。
そこでスペースデータは、こうした空間はセンサーを載せた四足ロボットとドローンで点検したほうがよいのではないか、という仮説を立てた。カメラによる目視にセンサーを組み合わせた点検を、ロボットとドローンの分担も含めて、実際の設備に入る前に仮想空間で比べられるシミュレーションとして開発した。
四足ロボットとドローンが受け持ちを分けて点検
シミュレーションでは、内径3.5m・長さ240mのトンネルの両側に、ケーブルを載せた棚が5段ずつ並ぶ場面を想定している(いずれも仮定)。
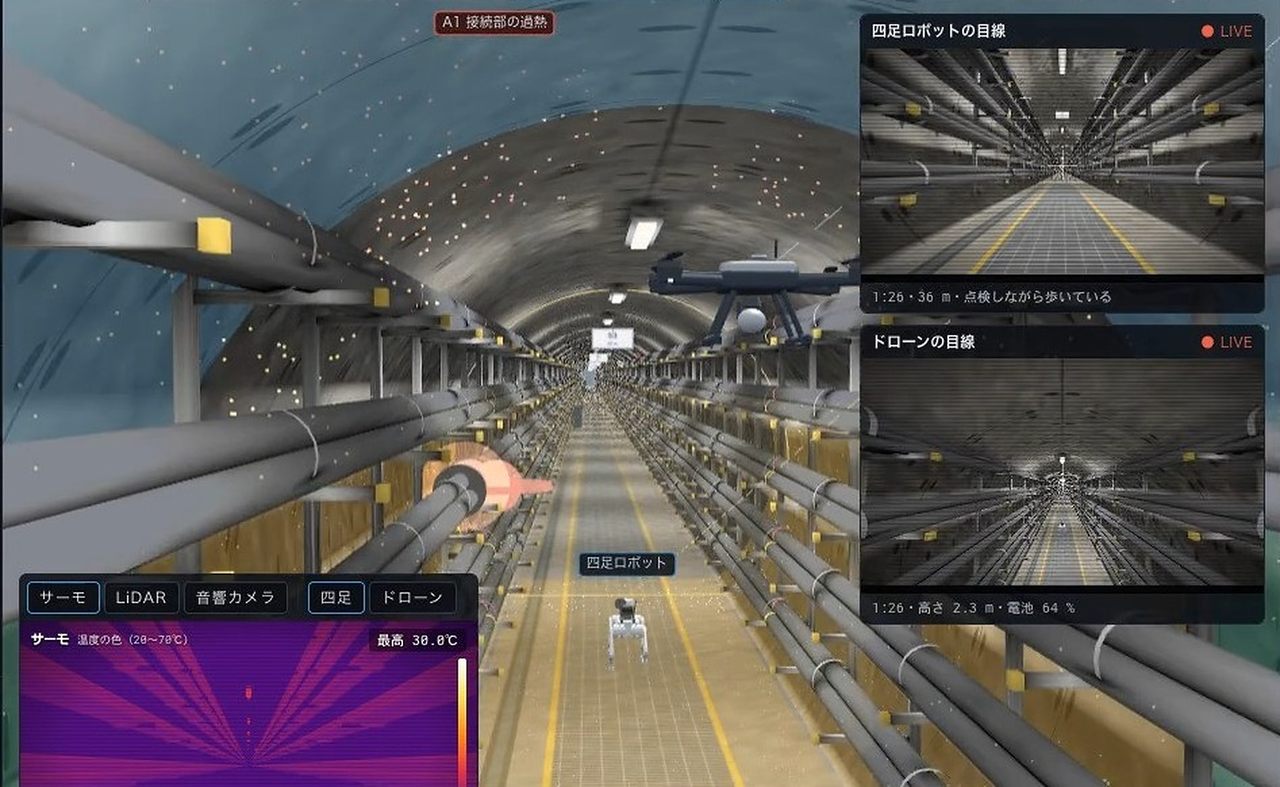
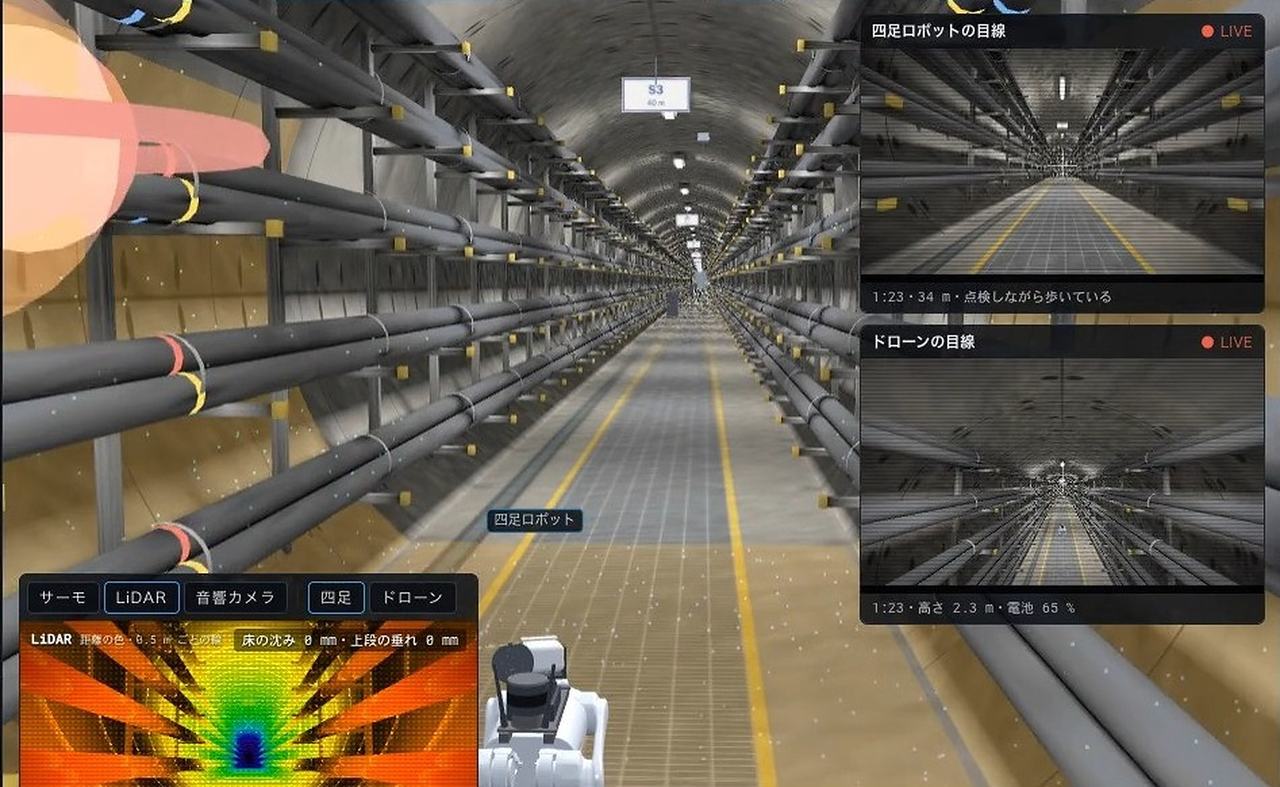
四足ロボットは、背中に載せた2眼カメラ(可視光と赤外線)、3D LiDAR、超音波のマイクアレイで、床と下段を確認しながら歩く。ドローンは、トンネル内の4か所に置いたドローンポートから飛び立ち、人の手が届かない上段と天井を点検する。飛び終えると近くのポートに戻って充電する。トンネルの入り口(坑口)にある司令塔が、2台に点検の受け持ちを割り当てる。
四足ロボットが超音波で上段の放電らしい音に気づくと、司令塔がドローンを向かわせて確認させる。その指示の流れは画面上に表示される。通信が届かない区間では、ロボットが自分で判断して点検を続ける。
3つの点検方法を比較
画面では「四足ロボットとドローン」「四足ロボットだけ」「人の巡視」の3つの方法を切り替え、同じ条件で比べられる。人の巡視は、2人1組で懐中電灯を使い、目視しながら歩く想定だ。接続部の過熱、部分放電、天井のひびとにじみ水、床の沈下などの異常を置いて比べると、四足ロボットとドローンの組み合わせが、点検できた面・見つけた異常ともに最も多くなった。
四足ロボットの点検の速さ、ドローンが1回に飛べる時間、通信が届かない区間の有無を変えて、点検できた面・見つけた異常・かかった時間がどう変わるかも確かめられる。
点検した面は、トンネルの壁を開いた展開図に色で表示される。LiDARで測った点群や、四足ロボットとドローンの目線の映像、司令塔の記録も確認できる。
なお、トンネルの寸法、異常の種類と場所、機体の性能などは、いずれも仮定の値だという。