衝突を避けきれない超小型機の弱点
ドローンの安全性と聞くと、多くの人はまず衝突回避を思い浮かべるだろう。カメラやセンサーで障害物を捉え、AIが進路を判断して接触を避ける。近年の技術開発は、この方向に大きく進んできた。
しかし機体が小さくなるほど、この発想だけでは限界が見えてくる。積めるセンサーや計算機は限られ、わずかな風にあおられるだけでも狙い通りに飛ぶのは難しい。しかも超小型機に期待される活躍の場は、倒壊した建物のすき間や作物が密集する畑など、そもそも接触を避けにくい環境だ。そして昆虫サイズの機体にとって、一度の接触は致命傷になりかねない。回避の精度をいくら高めても、ぶつかる可能性は残り続けるのである。
この「壊れやすさ」に、制御ではなく素材と構造から挑んだ研究が発表された。カリフォルニア大学デービス校(UCデービス)は9月30日、同校のウェンジョン・ヤン助教がカリフォルニア大学ロサンゼルス校(UCLA)、マサチューセッツ工科大学(MIT)の研究者らと共同で開発した、チョウほどの大きさの飛行ロボットを発表した。成果は学術誌「Science Robotics」に掲載されている。
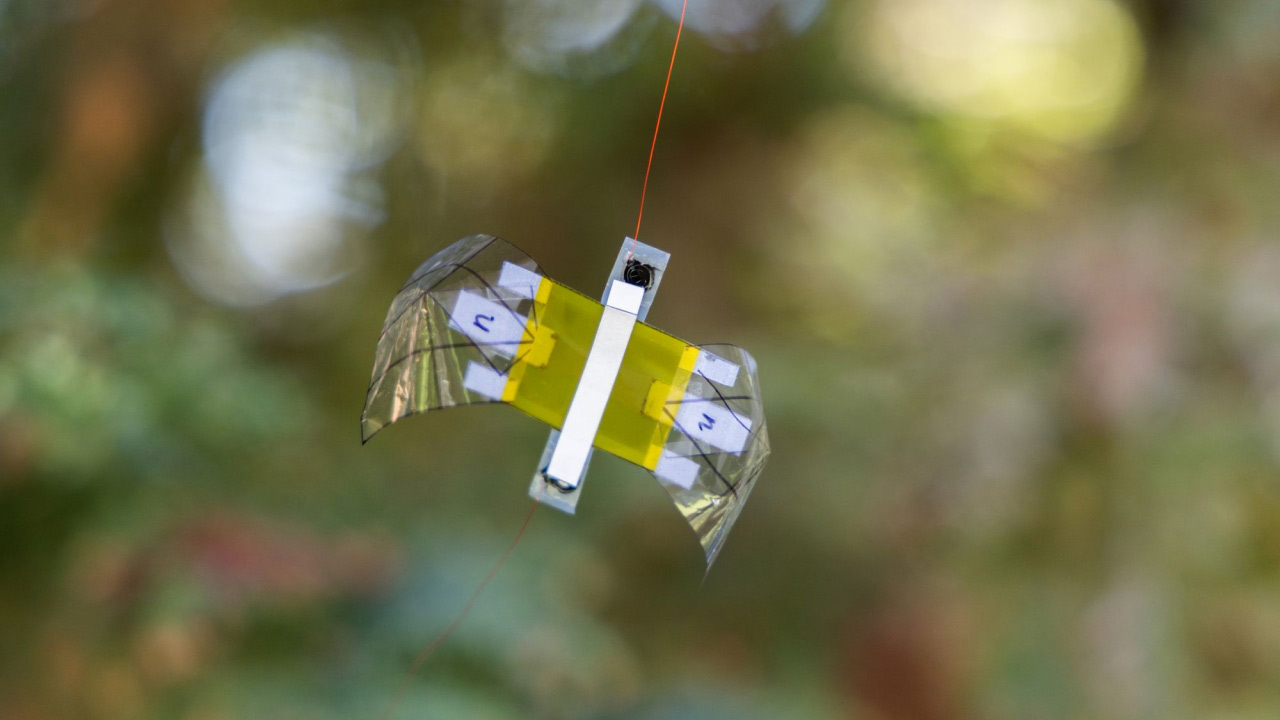
機体の重さは185ミリグラムで、水滴4滴分ほどにすぎない。発表によれば、従来の昆虫サイズのロボットは翼や伝達機構、アクチュエーターに硬い部品を使っており、曲がって衝撃を逃がすことができないため、衝突に弱かった。一方で本物の昆虫は、柔軟な体で衝撃のエネルギーを分散・吸収している。
そこで研究チームは、ポリマーフィルムで円錐状の翼を作り、駆動部には電圧をかけると伸びる多層ポリマーの「電歪アクチュエーター」を採用した。電圧のオン・オフを高速で切り替えることで、羽ばたきを生み出す仕組みだ。柔らかい翼は羽ばたきの半周期で部分的に折りたたまれ、残りの半周期で再び開く。この動きが空気抵抗の差を生み、揚力になるという。モーターやギアといった硬い部品を使わず、翼も駆動部もポリマーという柔らかい素材で構成し、素材そのものの変形によって羽ばたく。ここに今回の機体の大きな特徴がある。
賢さを機体の構造に持たせる
注目すべきは、研究チームが行った耐久試験だ。試作機は障害物に衝突させられ、ハエたたきで叩かれ、さらに自重の1万1000倍に当たるアルミブロックで押しつぶされた。重さにして約2キログラムで、体重60キロの人間に置き換えれば660トンに相当する負荷だ。それでも機体は壊れなかったという。ヤン助教はこの素材について、2次元的で柔軟なため圧縮されても壊れにくいと説明し、こうした頑丈さを「機械的知能」と表現している。
つまり衝撃を「避ける」のではなく、機体そのものが「受け止めて逃がす」設計である。賢さをソフトウエアだけに求めず、構造にも持たせる発想と言えるだろう。柔らかい駆動部で耐久性を高める試みは、共同研究者であるMITのケビン・チェン准教授のチームも進めており、2023年には人工筋肉に針で穴を開けられたり、翼の先端を2割切り取られたりしても飛び続ける機体を発表している。今回の成果は、その発想を翼と機体全体の構造へと広げたものと見ることもできる。
ただし、現時点の成果を過大評価すべきではない。今回の試作機は外部電源から電線で給電された状態で離陸を実証したもので、電池を積んで自律的に飛ぶ段階には至っていない。電線につながれている限り、飛べる範囲は実験台の周辺に限られる。電池や制御回路を積めば重量は増えるため、今回示された柔らかさや頑丈さをそのまま保てるかどうかも、今後の検証を待つ必要があるだろう。旋回や着陸といった飛行制御も今後の課題であり、ペイロードの拡大や、電源・制御系、センサー、カメラの搭載も必要になる。
研究チームは将来の用途として、環境モニタリングや農作物の受粉、捜索救助を挙げている。研究は米海軍研究局(ONR)や米国立科学財団(NSF)などの支援を受けており、軍民双方の関心がうかがえる。がれきのすき間を縫うように進む捜索や、花から花へと渡る受粉作業では、機体が何かに触れることを前提にせざるを得ない。こうした用途でこそ、「ぶつかっても壊れない」性質が大きな意味を持つはずだ。障害物を完璧に避ける高性能なセンサーやAIを小さな機体に詰め込むよりも、多少ぶつかることを許容したほうが、重量や電力の制約の中では合理的な場面もあるだろう。
それでも、この研究が投げかける問いは重要だ。ヤン助教は、こうしたロボットが研究室の中にとどまってきたのは壊れやすさのためだと語っている。ドローンが小さくなり、身近な空間を飛ぶようになるほど、衝突をゼロにすることは現実的でなくなる。そこで求められるのは、ぶつかっても壊れない機体だ。AIによる回避と、素材・構造による受け止め。超小型ドローンの安全性は、この両輪で考える段階に入りつつある。